추락한 드론을 드론이 회수한다…Project R.E.D., 로봇팔 실증 공개
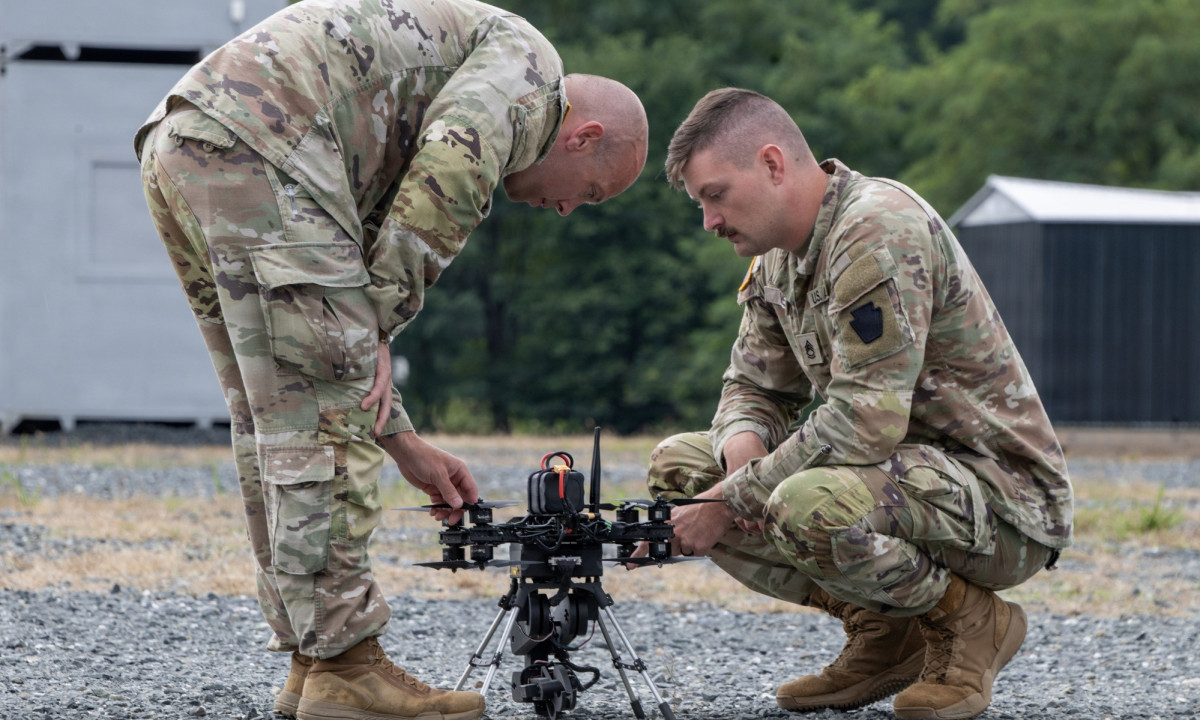
임무 중 떨어진 드론을 사람이 직접 주우러 가지 않고, 또 다른 드론이 찾아가 집어 온다면 어떨까. 미 펜실베이니아 주방위군이 이 질문을 실제 기체로 풀어낸 ‘Project R.E.D.’의 개선형을 공개했다. DVIDS가 2026년 9월 2일 전한 공식 자료에 따르면 주방위군 무인항공시스템 훈련·혁신시설의 Nathan Shea 준위와 Brent Wehr 중사는 8월 27일 메릴랜드 애버딘 시험장의 미 육군 전투능력개발사령부 로봇·자율화 쇼케이스에 참가했다. 두 사람은 군과 정부, 학계, 산업계 관계자 앞에서 로봇팔을 단 소형 UAS가 다른 기체를 회수하는 과정을 시연했다.
Project R.E.D.는 Recovery Exploitation Drone의 약자다. 핵심은 맞춤 제작한 소형 드론 아래에 3D 프린팅과 탄소섬유를 활용한 집게형 로봇팔을 달아, 추락한 아군 또는 상대 기체를 회수하는 것이다. 수거한 기체는 손상 상태에 따라 수리 대상으로 돌리거나 탑재 장치와 비행 기록을 분석하는 데 활용할 수 있다. 폭발물이나 미확인 장치가 있을 가능성을 배제할 수 없는 현장에서 사람이 먼저 접근해야 하는 부담을 줄이겠다는 발상도 담겨 있다. 다만 이번 발표는 완제품 조달이나 정식 배치가 아니라, 연구개발 결과를 현장에서 보여 주고 다음 개발 단계의 수요를 확인하는 쇼케이스였다.
이 프로젝트는 2026년 2월 미 육군 최초의 Best Drone Warfighter Competition에서 혁신 부문을 수상한 뒤 육군연구소와 함께 다시 손봤다. 공식 발표가 밝힌 개선점은 네 가지가 또렷하다. 자율비행 특성을 다듬었고, 기체의 AI 기반 영상처리 프레임 속도를 높였으며, 착륙다리를 더 가볍고 튼튼하게 만들었다. 복잡했던 전기 배선도 단순화했다. 사진을 보면 로봇팔을 펼쳐 바닥의 다른 드론을 집으려는 순간과, 집게를 접은 채 목표물 위에서 정지비행하는 장면이 구분된다. 아이디어 설명을 넘어 실제 비행 안정성과 회수 동작을 함께 보여 준 셈이다.
이 기술의 관전 포인트는 ‘집게를 달았다’는 사실보다 비행체와 작업도구를 하나의 시스템으로 맞추는 과정에 있다. 팔을 펴고 접을 때 무게중심이 달라지고, 회수 대상의 모양과 무게가 매번 같지 않으며, 하강기류는 바닥의 작은 기체를 움직일 수 있다. 영상 인식이 목표를 찾더라도 접근 경로, 집게 정렬, 파지 확인, 복귀 중 흔들림까지 이어져야 임무가 끝난다. 공식 자료에 나온 자율비행·영상처리·착륙다리·배선 개선은 각각 따로 보이는 요소지만, 실제로는 이 연속 동작의 신뢰도를 높이기 위한 조정으로 읽힌다.
민간 시장에서도 응용 장면은 선명하다. 산악이나 산업시설에서 추락한 점검 드론을 회수하거나, 사람이 들어가기 곤란한 지붕·경사면에서 소형 물체를 옮기는 작업으로 확장할 수 있다. 다만 현장 도입을 판단할 때는 최대 탑재중량만 볼 일이 아니다. 회수 대상 식별 정확도, 바람 속 정지비행, 집게의 파지력, 배터리 잔량에 따른 귀환 한계, 통신이 끊겼을 때의 안전동작, 수거물의 보관 절차까지 검증해야 한다. Project R.E.D.가 흥미로운 이유는 드론의 역할을 ‘보는 기계’에서 ‘직접 손을 쓰는 기계’로 넓혔다는 데 있다.